 732225485


相关内容
-
磁性材料与镍的磁性特性
磁性材料是指由过渡元素铁、钴、镍及其合金等能够直接或间接产生磁性的物质。这些物质在外磁场中能够被磁化,并表现出特定的磁性特征。根据物质在外磁场中的表现,可将物质分为:抗磁性、顺磁性、以及铁磁性物质。
-
永磁科普|永磁电机 VS 普通电机,这两个有何区别?
电机是现代工业的心脏,广泛应用于各个领域。永磁电机和普通电机作为两种主要类型,到底有何区别?今天小编带你一起来了解下:
-
走进前沿新材料10:非晶软磁材料
软磁材料是电力、电子、通讯、智能制造、新能源汽车、和国防工业等多个高新产业和高技术领域发展的核心材料。在材料科学领域,金属的原子排列方式决定其性能边界。传统晶态材料的原子呈现周期性有序排列,而20世纪60年代发现的非晶合金展现出完全无序的原子结构,其低矫顽力、高磁导率的特性引发关注。
-
软磁材料在电机中的应用及种类
一、软磁材料在电机中的应用场景1、定子与转子铁芯作用:形成闭合磁路,引导磁场分布,支撑绕组线圈。要求:高磁导率(降低磁阻)、低铁损(减少发热)、高饱和磁感应强度(提升电机功率密度)。应用实例:异步电机、同步电机、伺服电机的定转子核心部件。
人形机器人电机:为何个头小巧,却动力十足?
人形机器人之所以能够实现直立行走、深蹲起身、负重抬手、柔性避障,甚至完成接近人类的精细动作,核心瓶颈不在于外壳结构,而在于四肢关节内部的微型动力单元。
我们会发现一个极具反差的现象:机器人关节电机只有瓶盖大小、重量仅有几十克,却能撑起上百斤的机身、承受冲击载荷、输出超大动力。机器人电机(如人形机器人关节电机)之所以能做到“体积小、力气大”的出色表现(也就是行业所说的高功率密度),并非依靠单一黑科技,而是材料、传动、结构、控制四大核心技术协同赋能、叠加优化的结果。
强磁赋能:机器人关节电机普遍采用钕铁硼(NdFeB)永磁材料,是当前常温环境下磁能积表现优异的永磁材质。它的磁场强度是铁氧体等普通电机的5~10倍,能在极小的体积空间内形成强磁场,有效提升电机扭矩输出能力。 轻量化设计:通过搭载无铁芯转子(空心杯电机结构)与超薄硅钢片,大幅降低转子转动惯量,让电机在轻量化、高转速工作状态下,依旧能保持稳定的高扭矩输出,动作响应灵敏迅速。 降速增扭:机器人关节电机属于高速电机,空载转速可达数万转/分钟,但原生扭矩较小,无法直接驱动关节负载。通过在输出端集成谐波减速器(减速比可达1:50甚至1:100)进行调速,遵循功率守恒原理(功率=扭矩×角速度),转速降低的同时扭矩成倍提升,真正实现了小体积电机输出大扭矩的核心优势。 紧凑适配:谐波减速器无齿轮间隙、体型轻薄紧凑,可无缝嵌入狭小的机器人关节内部,在实现增扭效果的同时,不会额外增加关节的体积与自重。 无框设计:行业主流采用无外壳、无独立轴承的无框力矩电机,仅保留定子、转子核心部件,直接内嵌于机器人关节结构中,依托关节自带轴承完成支撑固定。摒弃了传统电机的多余外壳与冗余结构,整体体积可缩减30%-50%。 一体化模组:将微型电机、谐波减速器、高精度编码器、驱动控制芯片高度集成,整合至小型铝合金腔体内,形成一体化“四合一”紧凑结构,最大化利用关节内部有限空间。 精准反馈:借助高精度编码器,实时采集关节角度、转速、受力等运行数据,配合成熟的磁场定向控制(FOC)算法,完成毫秒级的电流与力矩精准调节,保障电机运行精度。 按需输出:面对机器人起立、负重等大负载场景,系统可瞬时提升电流,释放峰值扭矩,满足重载需求;在姿态微调、平稳行走等轻负载场景,则保持低功率稳定运行。兼顾动力性能、控制精度与整机续航,让小电机既能应对重载工况,也能完成精细化动作控制。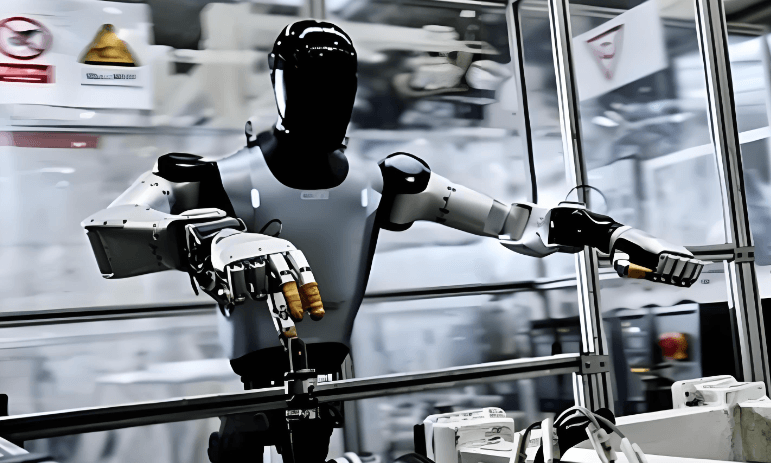
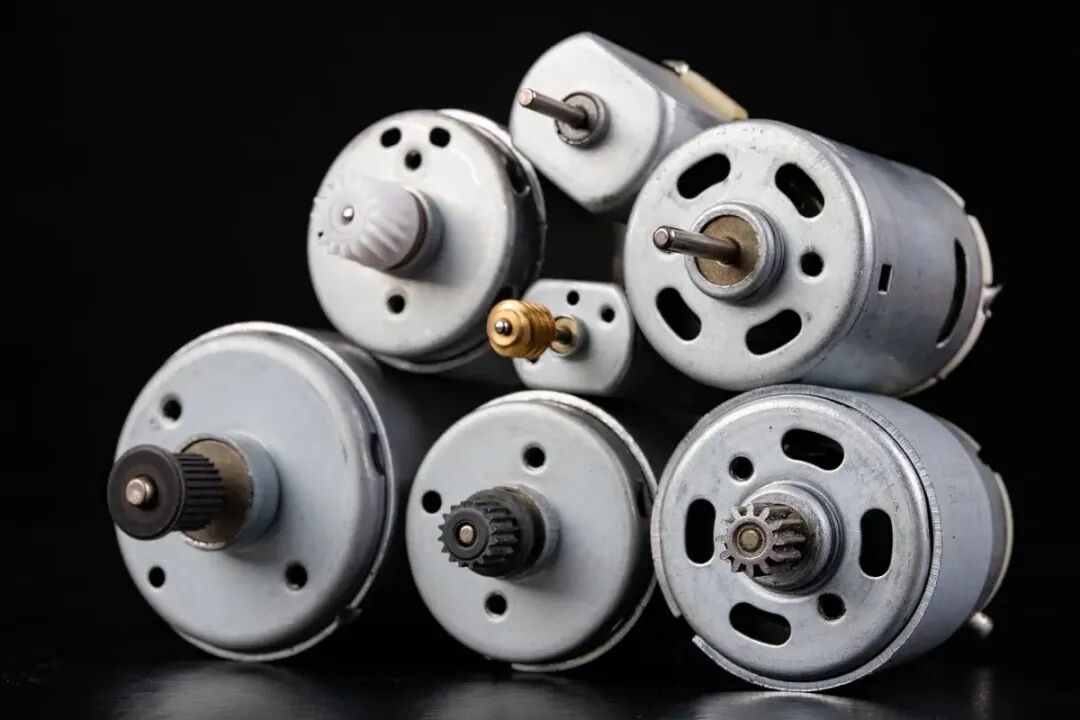
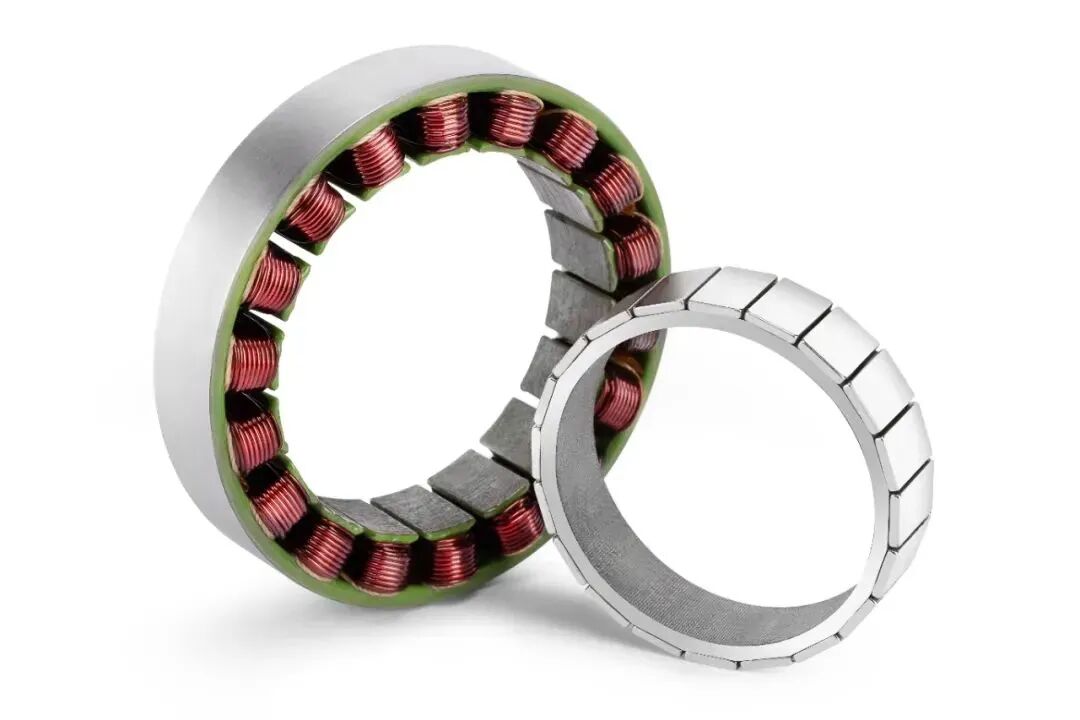
综上,机器人电机凭借“强磁材料打底、减速器机械增扭、无框结构精简、智能算法调校”四重技术优势,在有限的狭小空间内实现了高效、稳定的动力输出,精准匹配人形机器人轻量化、高扭矩的双重核心需求。
声 明:文章内容来源于湖南永磁测控。仅作分享,不代表本号立场;图片非商业用途。如有侵权,请联系小编删除,谢谢!
 沪公网安备31011802005013