 732225485


-
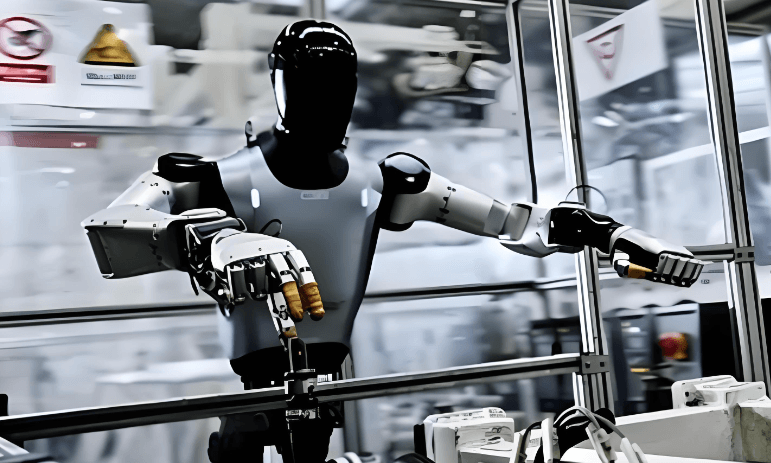
人形机器人电机:为何个头小巧,却动力十足?
人形机器人之所以能够实现直立行走、深蹲起身、负重抬手、柔性避障,甚至完成接近人类的精细动作,核心瓶颈不在于外壳结构,而在于四肢关节内部的微型动力单元。
07 Sep MORE→ -
一文读懂磁珠:原理、阻抗特性与降噪逻辑
磁珠(Ferrite Bead,铁氧体磁珠)是硬件电路EMI抑制最常用无源器件,广泛用于芯片模拟电源、数字IO电源、时钟信号线、接口电路,用来吸收MHz‑GHz高频噪声,解决辐射干扰、电源串扰问题。很多工程师只知道磁珠可以滤高频噪声,但对其等效模型、阻抗‑频率特性、直流偏置衰减、LC谐振风险理解不足,出现盲目选大阻抗磁珠、大电流回路误用小封装磁珠、磁珠与电容组合产生谐振放大噪声等工程问题。
02 Sep MORE→ -
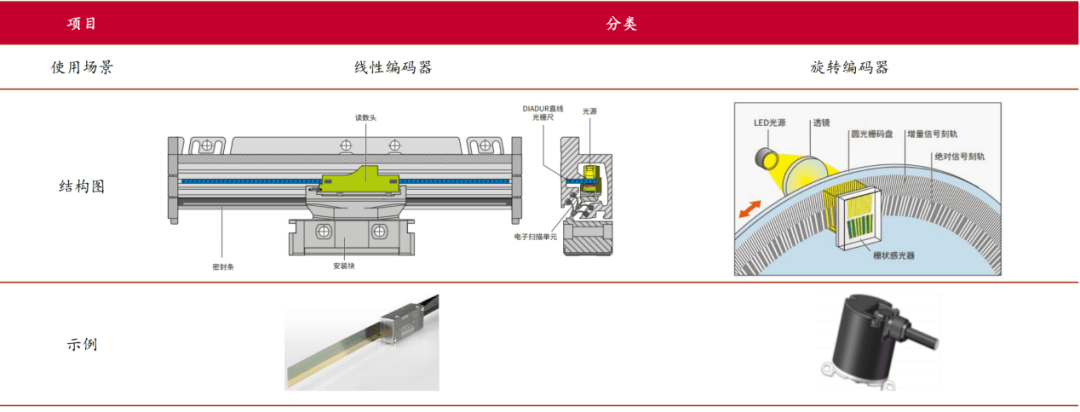
磁性材料从原理到应用,一文解锁人形机器人之编码器
作为一种能对旋转角度、线性位移及速度等运动参数进行编码的传感器,编码器的核心功能是将机械运动转化为电信号并输出。它凭借高精度、高分辨率、快速响应等显著优势,在工业自动化、汽车制造、机器人技术、医疗设备、航空航天、机床等对位置测量精度有极高要求的众多领域中,都有着广泛的应用。
28 Aug MORE→ -
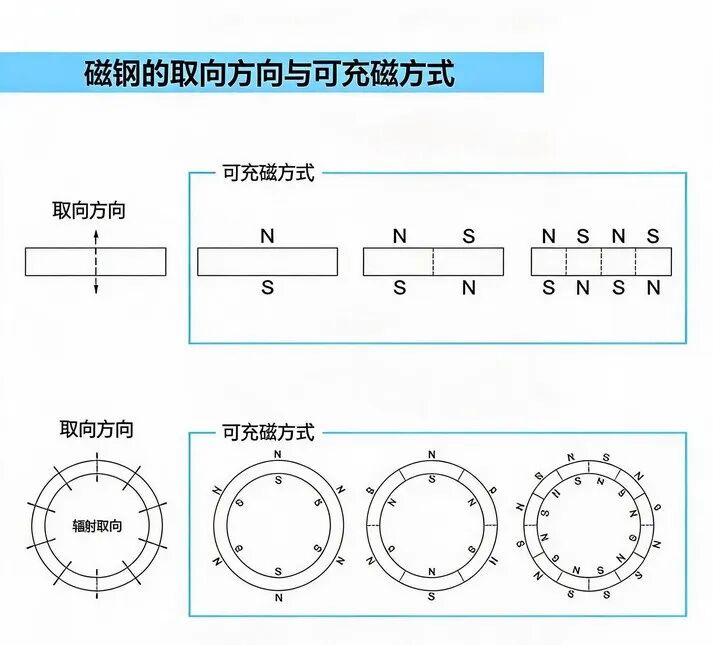
充磁方向与取向方向:一个决定上限,一个决定方向
导读:在钕铁硼磁钢的选型和采购中,"充磁方向"和"取向方向"是两个高频出现的术语。很多人以为它们是一回事,但实际上一个决定的是"磁畴怎么排列",另一个决定的是"磁场往哪加"——两者有先后、有约束、不容混淆。本文用最直白的方式把这两个概念讲清楚。
25 Aug MORE→
 沪公网安备31011802005013